


Bagaimana untuk mengawal kedudukan sambungan robot linear?
Oct 19, 2026
Tinggalkan pesanan
Mengawal kedudukan sendi robot linear adalah aspek penting dalam bidang robotik, yang secara langsung memberi kesan kepada prestasi dan ketepatan sistem robotik. Sebagai pembekal Linear Robot Joints, saya memahami kepentingan menyediakan penyelesaian yang berkesan untuk kawalan kedudukan. Dalam blog ini, saya akan mendalami faktor dan kaedah utama untuk mengawal kedudukan sendi robot linear.
Memahami Asas Sendi Robot Linear
Sebelum kita membincangkan kawalan kedudukan, adalah penting untuk mempunyai pemahaman yang jelas tentang sambungan robot linear. Sambungan robot linear ialah komponen mekanikal yang membolehkan gerakan linear dalam sistem robotik. Mereka direka bentuk untuk memberikan pergerakan yang tepat dan boleh berulang sepanjang garis lurus, yang penting untuk pelbagai aplikasi seperti operasi pilih dan - tempat, talian pemasangan dan pengendalian bahan.
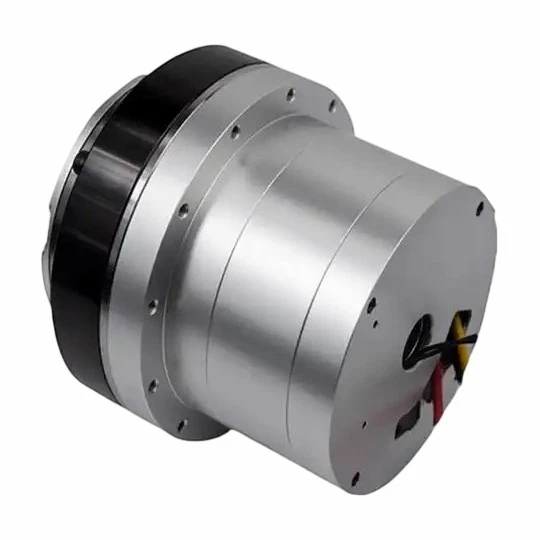
Terdapat pelbagai jenis sambungan robot linear yang terdapat di pasaran, masing-masing mempunyai ciri dan parameter prestasi tersendiri. Sebagai contoh,Tinggi - Ketegaran Berat - Modul Bersama Tugassesuai untuk aplikasi yang memerlukan muatan tinggi - kapasiti dan kestabilan. Sendi ini sering digunakan dalam tetapan industri di mana objek berat perlu dialihkan atau dimanipulasi. Sebaliknya,Modul Bersama Ringandireka untuk aplikasi yang menuntut pergerakan berkelajuan tinggi dan tangkas, seperti dalam industri pembuatan elektronik.
Faktor Utama Yang Mempengaruhi Kawalan Kedudukan
Beberapa faktor boleh mempengaruhi kawalan kedudukan sendi robot linear. Salah satu faktor yang paling penting ialah ketepatan pergerakan sendi. Ini termasuk kelinearan pergerakan, kebolehulangan kedudukan, dan resolusi sendi. Sambungan ketepatan tinggi boleh memastikan bahawa robot boleh mencapai kedudukan yang dikehendaki dengan tepat, yang penting untuk tugas yang memerlukan ketepatan tinggi.
Faktor lain ialah beban pada sendi. Berat dan pengagihan beban boleh menjejaskan prestasi dan kawalan kedudukan sendi. Beban yang berat boleh menyebabkan sendi berubah bentuk atau mengalami peningkatan geseran, yang boleh menyebabkan ralat dalam kawalan kedudukan. Oleh itu, adalah penting untuk memilih sambungan yang boleh mengendalikan beban yang dijangkakan dan mereka bentuk sistem robotik dengan cara yang meminimumkan kesan beban pada sendi.
Sistem kawalan juga memainkan peranan penting dalam kawalan kedudukan. Sistem kawalan yang direka bentuk dengan baik boleh memberikan maklum balas tepat dan masa nyata kepada sendi, membolehkannya melaraskan kedudukannya berdasarkan sasaran yang dikehendaki. Sistem kawalan harus dapat mengendalikan pelbagai jenis isyarat input, seperti arahan kedudukan, arahan halaju, dan arahan daya, dan untuk menjana isyarat keluaran yang sesuai untuk memacu sambungan.
Kaedah untuk Kawalan Kedudukan
Terdapat beberapa kaedah untuk mengawal kedudukan sendi robot linear. Salah satu kaedah yang paling biasa ialah penggunaan kawalan maklum balas. Dalam kawalan maklum balas, kedudukan sebenar sambungan diukur menggunakan penderia kedudukan, seperti pengekod atau potensiometer linear. Kedudukan yang diukur kemudiannya dibandingkan dengan kedudukan yang diingini, dan perbezaan antara kedua-duanya digunakan untuk menjana isyarat ralat. Sistem kawalan kemudian menggunakan isyarat ralat ini untuk melaraskan kedudukan sambungan sehingga ralat diminimumkan.
Kaedah lain ialah penggunaan kawalan gelung terbuka. Dalam kawalan gelung terbuka, sambungan digerakkan berdasarkan set arahan yang telah ditetapkan tanpa sebarang maklum balas tentang kedudukan sebenar. Kaedah ini agak mudah dan murah, tetapi ia mungkin tidak sesuai untuk aplikasi yang memerlukan ketepatan tinggi. Kawalan gelung terbuka sering digunakan dalam aplikasi yang bebannya agak malar dan persekitarannya stabil.

Selain maklum balas dan kawalan gelung terbuka, terdapat juga kaedah kawalan lanjutan, seperti kawalan penyesuaian dan kawalan kabur. Kawalan penyesuaian boleh melaraskan parameter kawalan berdasarkan perubahan keadaan sistem, seperti beban dan persekitaran. Kawalan kabur menggunakan logik kabur untuk mengendalikan maklumat yang tidak pasti dan tidak tepat, yang boleh berguna dalam aplikasi yang sistem mempunyai ciri kompleks dan tidak linear.
Teknologi Sensor untuk Kawalan Kedudukan
Untuk melaksanakan kawalan kedudukan yang berkesan, adalah perlu untuk menggunakan teknologi penderia yang sesuai. Seperti yang dinyatakan sebelum ini, pengekod dan potensiometer linear biasanya digunakan untuk mengukur kedudukan sambungan. Pengekod boleh memberikan resolusi tinggi dan maklumat kedudukan yang tepat, dan ia tersedia dalam pelbagai jenis, seperti pengekod tambahan dan pengekod mutlak. Pengekod tambahan mengukur perubahan kedudukan relatif kepada titik rujukan, manakala pengekod mutlak boleh memberikan kedudukan mutlak sambungan.
Potentiometer linear ialah satu lagi jenis sensor kedudukan yang boleh digunakan dalam sambungan robot linear. Mereka bekerja dengan mengukur rintangan potensiometer semasa sendi bergerak. Potensiometer linear agak mudah dan murah, tetapi ia mungkin mempunyai ketepatan dan resolusi yang terhad berbanding dengan pengekod.
Sebagai tambahan kepada penderia kedudukan, penderia daya juga boleh digunakan dalam kawalan kedudukan. Penderia daya boleh mengukur daya yang dikenakan pada sendi, yang boleh digunakan untuk mengesan halangan atau memastikan sambungan beroperasi dalam julat yang selamat. Contohnya, dalam operasi pilih - dan - tempat, penderia daya boleh digunakan untuk mengesan daya apabila robot mengambil objek, dan untuk melaraskan kedudukan sendi dengan sewajarnya.
Penentukuran dan Penyelenggaraan
Penentukuran adalah langkah penting dalam memastikan ketepatan kawalan kedudukan. Penentukuran tetap boleh membantu untuk mengimbangi sebarang ralat atau hanyut dalam ukuran kedudukan sendi. Penentukuran hendaklah dilakukan menggunakan kedudukan rujukan yang diketahui atau lekapan penentukuran, dan hasilnya hendaklah direkodkan untuk rujukan masa hadapan.
Penyelenggaraan juga penting untuk prestasi jangka panjang sambungan robot linear. Pemeriksaan dan pelinciran yang kerap boleh membantu untuk mengelakkan haus dan lusuh, dan untuk memastikan sendi beroperasi dengan lancar. Mana-mana komponen yang rosak atau haus hendaklah diganti dengan segera untuk mengelakkan masalah selanjutnya.
Kesimpulan
Mengawal kedudukan sendi robot linear adalah tugas yang kompleks tetapi penting dalam bidang robotik. Dengan memahami faktor utama yang mempengaruhi kawalan kedudukan, menggunakan kaedah kawalan dan teknologi penderia yang sesuai, dan melakukan penentukuran dan penyelenggaraan yang kerap, kami boleh memastikan sambungan robot linear dapat memberikan prestasi yang tepat dan boleh dipercayai.
Sebagai pembekal Linear Robot Joints, kami menawarkan pelbagai jenisModul Bersamauntuk memenuhi pelbagai keperluan pelanggan kami. Sama ada anda memerlukan modul sambungan tugas berat berketegaran tinggi atau modul sambungan ringan, kami mempunyai penyelesaian yang tepat untuk anda. Jika anda berminat dengan produk kami atau mempunyai sebarang soalan tentang kawalan kedudukan sambungan robot linear, sila hubungi kami untuk perbincangan lanjut dan rundingan perolehan.
Rujukan
- Craig, JJ (2005). Pengenalan kepada Robotik: Mekanik dan Kawalan. Pearson Prentice Hall.
- Siciliano, B., Sciavicco, L., Villani, L., & Oriolo, G. (2008). Robotik: Permodelan, Perancangan dan Kawalan. Springer.
- Spong, MW, Hutchinson, S., & Vidyasagar, M. (2006). Pemodelan dan Kawalan Robot. Wiley.
Hantar pertanyaan